
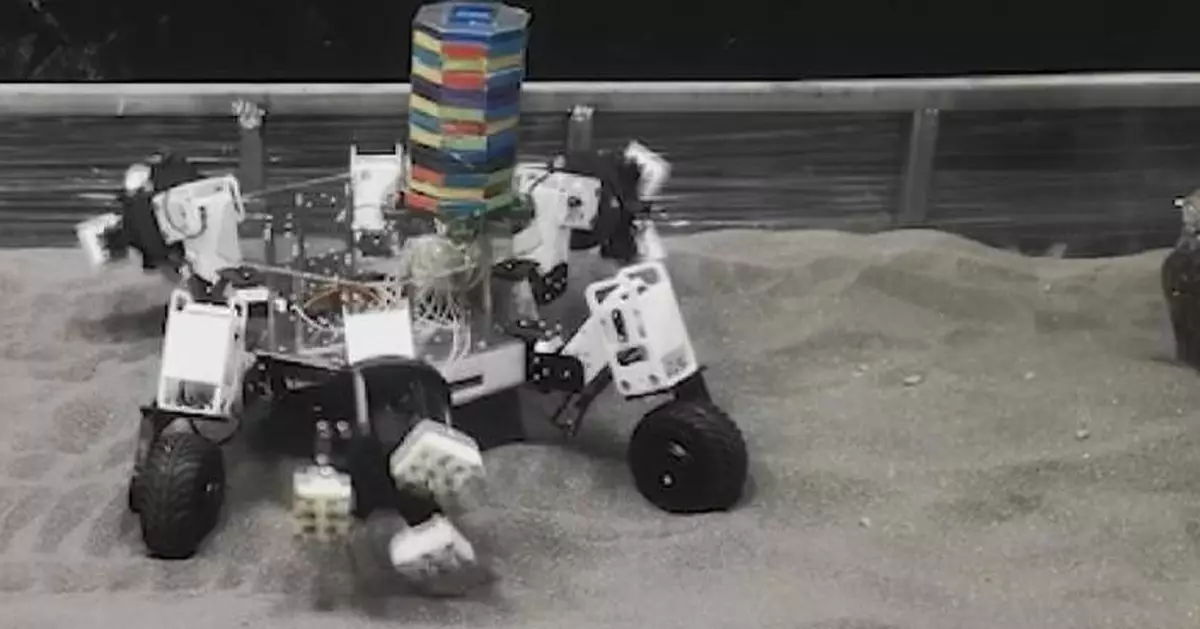

Kína első űrbányász robotját a Kínai Bányászati és Technológiai Egyetem (CUMT) kutatói fejlesztették ki. A robot nemcsak a világűr mikrogravitációs környezetéhez alkalmazkodik, hanem képes navigálni a kisbolygók sziklás, kráterekkel tarkított felszínén is – számolt be róla a CCTV News. A prototípus már benyújtotta a szabadalmi kérelmeket a megfelelő hatóságokhoz, és sikeresen átesett az előzetes vizsgálatokon.
Innovatív hatlábú dizájn a mikrogravitáció leküzdésére
A többfunkciós űrbányász robot fejlesztését Liu Hszinhua professzor és kutatócsapata vezette a CUMT-n. A robot egy hatlábú konfigurációval rendelkezik, amely három kerekes és három karmos végtagból áll.
Liu elmondása szerint a konstrukciót kifejezetten a mikrogravitációs környezethez tervezték. Az űrbányászat során a robotnak ásványkincsek után kell kutatnia és mintákat kell gyűjtenie idegen égitestek felszínéről. A Földön a gravitáció elegendő ahhoz, hogy a fúróeszköz behatoljon a talajba, ám a Hold gravitációja csupán a földi érték hatoda, míg az aszteroidák gravitációja ennél is sokkal alacsonyabb. Ez jelentős kihívást jelent a felszín alatti mintavétel során.
Bionikus karmokkal biztosított stabilitás
A mikrogravitáció okozta problémák leküzdésére a kutatók rovarok karom- és gerincstruktúráiból merítettek inspirációt. A robot speciális karmos végtagokat kapott, amelyek fokozott tapadási és rögzítési képességeket biztosítanak a súlytalanságban. Ez lehetővé teszi, hogy a robot stabilan tartsa magát mintavétel közben, miközben mozgását a terepviszonyokhoz igazítja.
A robot hatlábú mobil szerkezete ötvözi a kerekes mozgást és a rögzítő mechanizmusokat, így egyenetlen aszteroida-felszíneken is képes haladni.
Tesztek szimulált holdfelszínen
A kutatócsapat sikeresen végrehajtott egyenértékű kísérleteket mikrogravitációs környezetek szimulálására. Liu szerint a robot egy szimulált holdfelszíni környezetben képes volt járni, rögzíteni magát és mintákat gyűjteni.
A robot extrém hőmérsékleti ingadozások, vákuum, kozmikus sugárzás, valamint a kis méret és súly korlátaihoz való alkalmazkodását egy különleges tesztterületen fejlesztik. Hua Tödzseng, a CUMT egyik docense szerint a kutatócsoport olyan mesterséges környezetet hozott létre, amely a Föld-közeli aszteroidák időjárásnak kitett felszínét modellezi. A rendszer homokos talajjal imitálja a felszínt, miközben egy felfüggesztési mechanizmus a mikrogravitáció változásait is képes szimulálni.
A robot a hatlábú differenciális felfüggesztési rendszeren és kuplungmechanizmuson keresztül képes alakját és mozgását a terephez igazítani, így alkalmazkodik az égitestek bonyolult felszíni körülményeihez.
További fejlesztések és élethű holdi tesztkörnyezet
A robot fejlettebb képességeinek elsajátítása érdekében további teszteket végeznek a CUMT Mélyalagutak Intelligens Építési és Karbantartási Állami Kulcslaboratóriumában. Ez a létesítmény rendkívül pontosan képes extrém holdfelszíni körülményeket szimulálni.
A kutatók a holdi regolit összetételéhez hasonló anyagokat használnak, hogy a lehető legpontosabb környezetet teremtsék meg. Li Zsuj-lin, a laboratórium egyik docense elmondta, hogy ezek a kísérletek valós holdküldetések eredményeihez nagyon hasonló adatokat biztosítanak.
(Forrás: Global Times)


